工业机器人如何落地制造业:从选型到系统集成的实战指南
在制造业转型升级的浪潮中,工业机器人早已不是大厂专属的"高精尖玩具",而是越来越多中小制造企业提升效率、稳定品质、缓解招工压力的现实选择。不过,真正让一台机器人"好用",靠的不只是本体性能,更在于选型是否对路、系统集成是否到位、编程调试是否贴合实际工况。本文围绕工业机器人在制造业中的落地路径,梳理从需求分析到产线交付的关键环节,供正在考虑自动化改造的企业参考。
一、先想清楚:你的工序真的适合上机器人吗
很多企业在考察自动化时,容易被"机器换人"的概念带偏,忽略了工序本身的特性。工业机器人擅长的是重复性高、节拍稳定、对一致性要求高的作业,比如搬运码垛、上下料、焊接、喷涂、装配、分拣检测等。如果工序变化频繁、来料一致性差、批量极小,盲目上机器人反而会造成设备闲置。
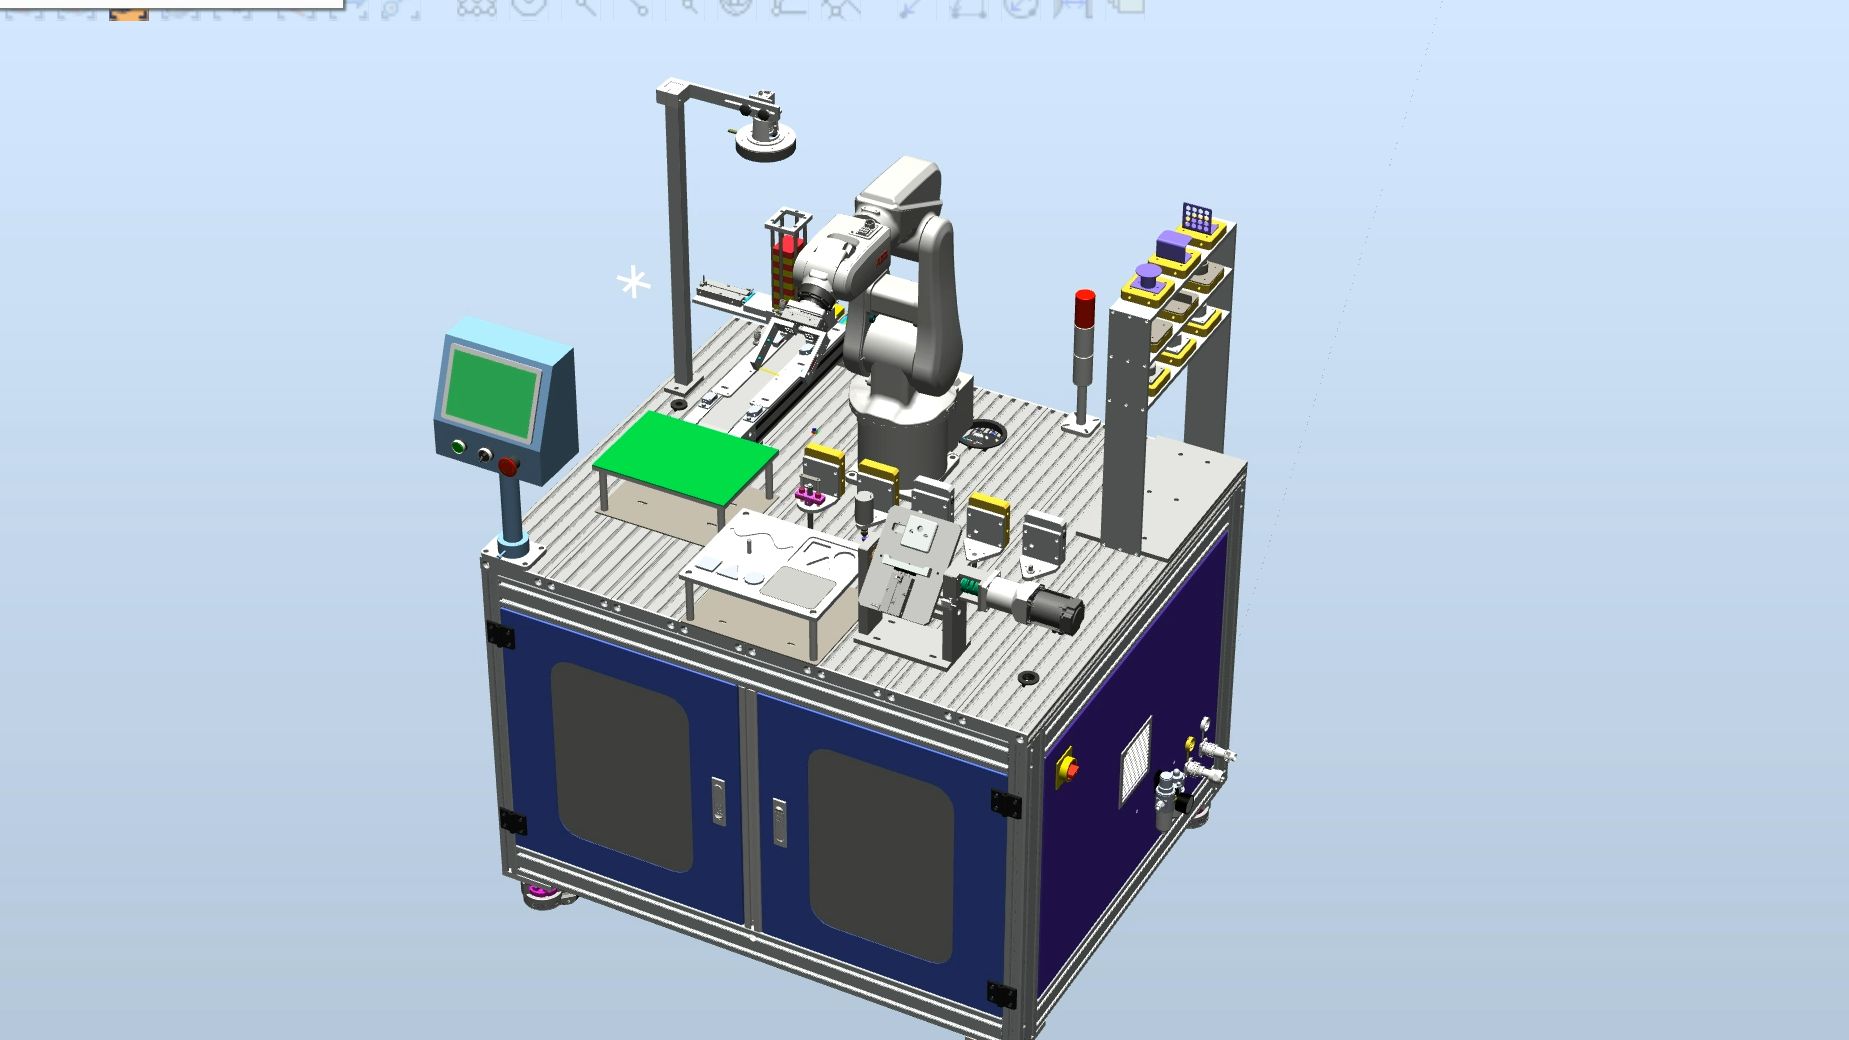
判断一个工序是否适合机器人化,可以从几个维度入手:
- 作业重复度:动作路径是否相对固定,是否长期重复同一套操作;
- 节拍与产能:人工节拍是否成为瓶颈,机器人能否带来明显产能提升;
- 质量一致性:是否存在因人工疲劳导致的不良率波动;
- 环境与安全:是否属于高温、粉尘、噪声、危险工位,机器人替代价值更高;
- 投资回报:结合人工成本、良率提升、设备折旧测算回收周期。
以昆山及长三角一带的制造企业为例,电子装配、金属加工、塑料制品、包装码垛等行业的机器人上下料和搬运码垛需求尤为集中,这类工序动作规范、批量稳定,是自动化改造的"高性价比切入点"。
二、工业机器人选型:本体、负载与臂展的匹配逻辑
选型是落地成败的第一道关口。常见的工业机器人按结构分为六轴关节机器人、SCARA机器人、直角坐标机器人、并联机器人(Delta)等,不同结构适用的场景差异明显。
1. 按工艺选结构
六轴关节机器人自由度最高,适合焊接、喷涂、复杂搬运和装配;SCARA在平面内速度快、精度高,常用于电子行业的插件、贴装、分拣;直角坐标机器人结构简单、成本低,适合大行程的直线搬运和上下料;并联机器人则以高速轻载见长,适合食品、医药行业的小件高速分拣。
2. 按负载与臂展留余量
负载计算不能只看工件重量,还要把末端执行器(夹具、吸盘、焊枪)的重量算进去,并预留一定安全余量。臂展则要结合实际工位布局,避免"够不着"或"大马拉小车"造成的浪费。很多项目后期出现节拍不达标,根源就在于选型时对负载曲线和惯量匹配估计不足。
3. 关注重复定位精度与防护等级
精密装配、检测类工序对重复定位精度要求高;而在粉尘、油污、潮湿环境下,机器人本体的防护等级(IP等级)直接关系到设备寿命。选型阶段把这些参数确认清楚,比后期加装防护罩更省心。
三、系统集成才是重头戏:机器人不是孤立设备
一台工业机器人要真正在产线上干活,需要与末端夹具、视觉系统、输送线、PLC控制系统、安全防护装置协同工作,这正是机器人系统集成的核心价值所在。集成质量的高低,往往比机器人品牌本身更影响最终使用体验。
末端执行器设计
夹具、吸盘、夹爪的设计要贴合工件特性,兼顾抓取稳定性、换型便利性和轻量化。非标自动化设备中,末端执行器常常需要根据产品定制,这也是考验集成商工程能力的关键环节。
视觉与传感融合
在来料位置存在偏差、需要分拣或定位抓取的场景,2D/3D视觉引导能显著提升机器人适应能力。视觉与机器人通信的实时性、标定精度,直接影响抓取成功率。
与产线的节拍协同
机器人只是自动化生产线中的一个节点,上下游输送、缓存、检测节拍必须整体匹配。集成时要对整线节拍做仿真与验证,避免出现"机器人很快、产线等料"的尴尬局面。
安全防护合规
安全围栏、光栅、安全门锁、急停回路等配置需符合相关安全规范,人机协作场景还要评估协作机器人的力限与速度限制。安全投入不能省,这是产线长期稳定运行的前提。
四、机器人示教编程:让设备真正"听话"
很多企业在设备验收后遇到同一个问题:换一个产品就要重新调试半天,产线柔性大打折扣。这与示教编程的规范程度密切相关。工业机器人示教编程的质量,决定了设备能否快速换型、稳定复现。
- 程序结构清晰:按工位、按产品型号分层管理程序,避免所有逻辑堆在一个主程序里;
- 点位命名规范:示教点位命名与工位、动作对应,便于后期维护和交接;
- 参数化设计:把速度、延时、偏移量等做成可调参数,换型时只改参数不改逻辑;
- 异常处理完善:抓取失败、来料缺失、超时等异常要有报警和恢复逻辑;
- 备份与文档:程序定期备份,配套操作手册和点位图,降低对个别调试人员的依赖。
对于多品种小批量的企业,还可以考虑离线编程与仿真,先在软件中验证轨迹和节拍,再下发到现场,减少停机调试时间。
五、自动化改造的推进节奏与常见误区
工业自动化改造不是一次性买设备,而是一个循序渐进的过程。比较稳妥的做法是先选一条瓶颈工序做单机自动化试点,验证效果后再向整线延伸,逐步构建自动化生产线。
实践中常见的误区包括:只比价格不看集成能力、忽视来料一致性导致机器人"抓不准"、验收标准模糊造成扯皮、缺乏内部运维人员导致设备闲置。建议企业在项目初期就明确产能、良率、节拍、换型时间等量化指标,并选择有行业经验的自动化设备厂家参与方案设计,把工艺理解和工程实现结合起来。
对于食品、粮食加工、化工、金属制品、汽车零部件、电子电器等制造领域,工业机器人搬运码垛、上下料、装配检测的应用已相当成熟。关键在于从自身工艺出发,找到合适的切入点,让机器人真正服务于生产节拍和品质目标,而不是为了自动化而自动化。
结语
工业机器人的价值,最终体现在稳定产出、品质一致和柔性换型上。从工序评估、本体选型,到系统集成、示教编程与运维管理,每一个环节都需要扎实的工程落地。对于正在推进自动化改造的制造企业而言,选对合作伙伴、理清工艺需求、设定清晰的验收标准,比单纯追求设备参数更重要。把这几件事做扎实,工业机器人才能真正成为产线上可靠的一环。